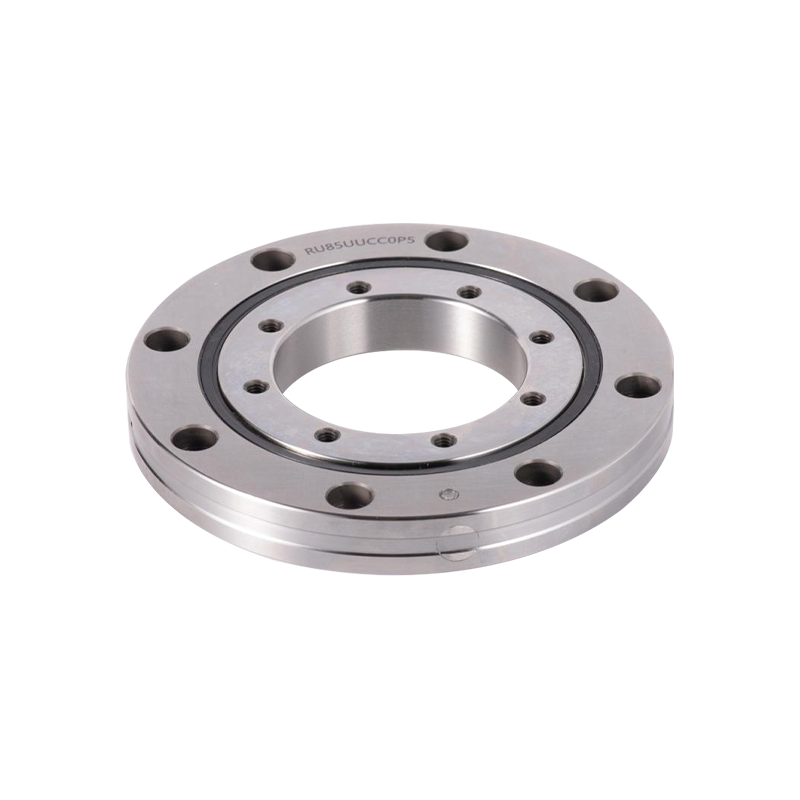
Robotergelenke unterliegen einer einzigartigen Kombination von Einschränkungen. Sie müssen leicht und dennoch steif genug sein, um einer Durchbiegung unter Last standzuhalten. Sie müssen mit einer Präzision im Mikrometerbereich rotieren und dennoch Tausende von Zyklen pro Tag überstehen. Und sie müssen gleichzeitig radiale, axiale und Momentlasten bewältigen, oft auf einer Stellfläche von nicht mehr als ein paar Zentimetern. Hier ist RB2508-Lager kommt ins Bild.
Als dünnwandiges Kreuzrollenlager mit 25 mm Bohrung, 41 mm Außendurchmesser und nur 8 mm Breite ist das RB2508 genau für diese Art von Anwendungen mit hoher Dichte und hohem Risiko konzipiert. Es ist nicht einfach eine Komponente; Dabei handelt es sich um eine Konstruktionsentscheidung, die sich auf die Wiederholgenauigkeit, das thermische Verhalten und das Wartungsintervall des Roboters auswirkt. In diesem Artikel werden die technischen Gründe für den RB2508, seine strukturellen Vorteile, Auswahlkriterien und die Bewertung für die Roboterarmintegration untersucht.
Bei Robotergelenken ist das Lager kein passiver Teil. Es definiert die Steifigkeitskette und beeinflusst direkt die absolute Positionierungsgenauigkeit.
Herkömmliche Robotergelenke basieren häufig auf einer Kombination aus Rillenkugellagern, Schrägkugellagern oder Kegelrollenlagern. Jeder von ihnen bewältigt eine begrenzte Lastrichtung gut, erfordert jedoch eine sorgfältige Einstellung der Vorspannung und nimmt mehr axialen Raum ein. Der RB2508 geht einen anderen Weg.
In einem Kreuzrollenlager sind Zylinderrollen in 90-Grad-Abständen innerhalb einer V-förmigen Nut angeordnet. Durch diese Ausrichtung kann ein einzelnes Lager gleichzeitig Radiallasten, Axiallasten in beide Richtungen und Kippmomentlasten aufnehmen. Für ein Robotergelenk bedeutet dies ein einfacheres Gehäusedesign, weniger Komponenten und einen kürzeren axialen Stapel.
Der RB2508 verwendet einen geteilten Außenring und einen einteiligen Innenring. Diese Konfiguration ist besonders geeignet, wenn die Rotationsgenauigkeit des Innenrings entscheidend ist, was bei Robotergelenken üblich ist, bei denen der Innenring mit dem Abtriebsflansch oder dem Harmonic Drive verbunden ist. Der geteilte Außenring ermöglicht die Einstellung der Vorspannung während der Montage, während der integrierte Innenring Rundheit und Steifigkeit beibehält.
Mit einer Bohrung von 25 mm und einer Breite von 8 mm zählt das RB2508 zu den Dünnringlagern. Dünnschichtlager neigen bei unsachgemäßer Handhabung oder Installation zu Verformungen. Bei richtiger Lagerung bieten sie jedoch ein hervorragendes Verhältnis von Steifigkeit zu Gewicht. Die gekreuzte Rollenanordnung gleicht die reduzierte Wandstärke aus, indem die Last auf eine größere Anzahl von Wälzkörpern verteilt wird.
Bevor der RB2508 in ein Robotergelenk integriert wird, sollten Ingenieure seine Kernabmessungen und Traglastwerte überprüfen. Die folgende Tabelle fasst die wesentlichen Parameter zusammen.
| Parameter | Wert |
|---|---|
| Bohrungsdurchmesser (d) | 25 mm |
| Außendurchmesser (D) | 41 mm |
| Breite (B) | 8 mm |
| Rollenteilkreisdurchmesser (dp) | 32 mm |
| Innenringschulter (ds) | 28,5 mm |
| Außenringschulter (Dh) | 35,5 mm |
| Dynamische Tragzahl (C) | 3,63 kN |
| Statische Tragzahl (C0) | 3,83 kN |
| Gewicht | Ungefähr 0,05 kg |
Der RB2508 wird oft mit Suffixen spezifiziert, die Abdichtung, Spiel und Präzision definieren. Zu den gängigen Kombinationen gehören:
Beispielsweise bezeichnet RB2508UUCC0P5 ein doppelt abgedichtetes, vorgespanntes Lager mit P5-Präzision. Die Wahl des falschen Spiels oder der falschen Präzisionsstufe kann zu übermäßiger Reibung, Wärmeentwicklung oder unzureichender Steifigkeit des Regelkreises des Roboters führen.
Dünnringlager reagieren empfindlich auf montagebedingte Verformungen. Wenn die Gehäuse- oder Wellenschulter nicht auf die richtige Ebenheit und Rechtwinkligkeit bearbeitet wird, kann sich die Laufbahn verformen, was zu Drehmomentschwankungen und vorzeitiger Ermüdung führt. Hierbei handelt es sich nicht um einen Defekt des Lagers; Es handelt sich um eine Anforderung auf Systemebene. Ingenieure sollten Gehäusetoleranzen überprüfen und die Verwendung eines kontrollierten Montageverfahrens in Betracht ziehen.
Der RB2508 wird häufig in Industrierobotergelenken, Drehachsen und Präzisionspositionierungstischen eingesetzt. Aufgrund seiner Fähigkeit, die Lasten in einem kompakten Gehäuse zu transportieren, eignet es sich hervorragend für kollaborative Roboter, SCARA-Arme und Endeffektoren, bei denen der Platz knapp ist.
In einem Robotergelenk wirken sich Axial- und Radialschläge direkt auf die Genauigkeit des Werkzeugmittelpunktes aus. Ein Kreuzrollenlager mit engen Toleranzen minimiert diese Abweichungen und ermöglicht es der Steuerung, die Wiederholgenauigkeit über Millionen von Zyklen aufrechtzuerhalten. Aus diesem Grund wird häufig die vorgespannte CC0-Variante gewählt, da sie das interne Spiel beseitigt und die effektive Steifigkeit des Gelenks erhöht.
Robotergelenke erfahren selten eine konstante Belastung. Sie erleben häufige Starts, Stopps und Änderungen der Nutzlast. Die Wälzkörpergeometrie des RB2508 verteilt die Kontaktspannung über eine größere Fläche als Kugellager ähnlicher Größe, was die Ermüdungslebensdauer bei oszillierenden oder variablen Lastbedingungen verlängern kann. Während genaue Lebensdauerberechnungen vom konkreten Lastkollektiv abhängen, liegt der grundsätzliche Vorteil in der Linienberührung von Zylinderrollen gegenüber der Punktberührung von Kugeln.
Typische Anwendungen:
Der Preis für den RB2508 hängt von mehreren Faktoren ab: Klasse (P5, P4, P2), Spiel oder Vorspannung (C0, CC0), Dichtungsoption (UU oder offen) und Bestellmenge. Da sich diese Variablen sowohl auf die Herstellungskosten als auch auf die Laufzeit auswirken, ist eine allgemeine Preisliste selten genau.
Um ein aussagekräftiges Angebot zu erhalten, bereiten Sie die folgenden Informationen vor:
Lieferanten mit technischer Unterstützung können auch bei nicht standardmäßigen Abmessungen, kundenspezifischer Vorspannung und Installationsanleitungen behilflich sein. Fragen Sie bei der Bewertung eines Lieferanten, ob dieser 3D-Modelle, Maßzeichnungen und technische Beratung für die spezifische Verbindungskonstruktion bereitstellen kann.
Die dynamische Grundtragzahl (C) beträgt 3,63 kN, die statische Grundtragzahl (C0) beträgt 3,83 kN.
Die Abmessungen sind mit anderen Kreuzrollenlagern der Größe 25 x 41 x 8 mm austauschbar. Präzisionsgrad, Spielraum und Innenkonstruktion können jedoch variieren. Überprüfen Sie vor dem Austausch immer den Suffixcode und die Leistungsanforderungen.
Stellen Sie sicher, dass die Gehäuse- und Wellenschultern flach und senkrecht sind. Vermeiden Sie es, beim Zusammenbau Gewalt auf das Lager auszuüben, und befolgen Sie die empfohlene Anzugsreihenfolge. Bei Dünnringlagern ist Montageverzug eine häufige Ursache für Genauigkeitsverluste.
Viele Lieferanten bieten auf Anfrage 3D-STEP-Dateien und 2D-Zeichnungen an. Diese sind nützlich für die Integration in die Konstruktion von Robotergelenken und zur Überprüfung der Passung vor der Bestellung.
Quicklinks
Produktkategorien
Kontaktieren Sie uns

Jane@ukl-bearing.com
Jenny@ukl- Bearing.com
Andy@ukl- Bearing.com
Ivy@ukl- Bearing.com

+86-510- 88763239
+86-15371057968

Nr. 1, He Huan Road, Stadt Huai Dai, Bezirk Binhu, Stadt Wuxi.
Bereit beginnen?
Kontakt aufnehmen

Jetzt!
UKL BEARING